9月16日,数台机器人在上海街头支起烤炉,持续烧烤近一个小时。
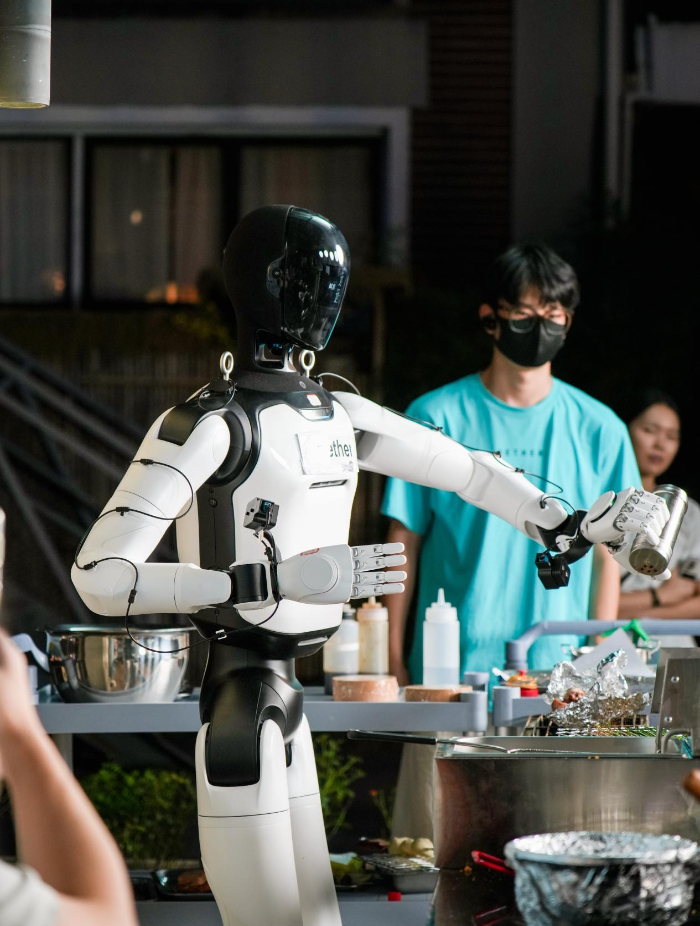
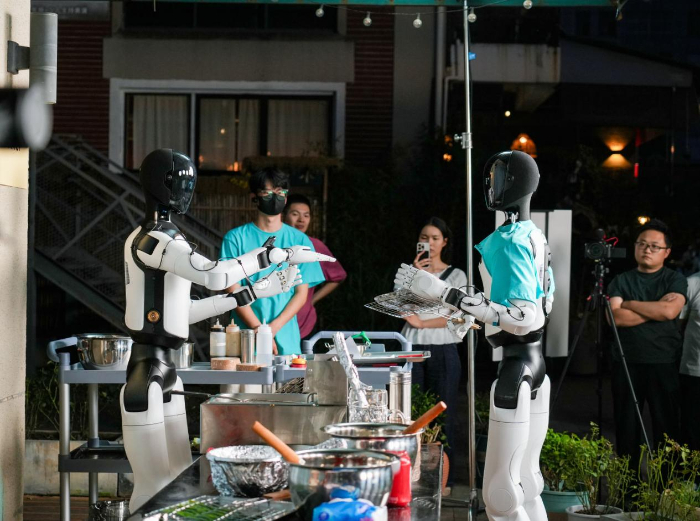
演示现场,机器人分工明确。烧烤机器人坚守炉前完成烤串作业;多台服务机器人承担点单、传菜、上菜任务,交互表现各有特点。一台送餐动作利落,放好烤串便离开;一台能够及时响应顾客诉求,接到喝水指令会停下手上工作先行取水;还有一台不急不缓,始终按照预设流程作业。
机器人之间的接力协作成为现场颇具看点的环节:烧烤机器人完成烤串烹制后,将成品交接给服务机器人,再由后者送至餐桌。
整场演示全程无人工遥控、无后期剪辑、无预设剧本。现场6位报名参与测试的观众仅有一项任务:对机器人进行干扰测试。他们通过临时变更需求、挪动物品位置、打断既定作业流程等方式,设置各类考验。测试中还出现临时变数:原定参与测试的一名观众未能到场,主办方随即从现场围观人群中随机邀请一名观众补位,没有提前流程与任务提示,直接临场向机器人发出指令。面对各类突发状况,机器人均及时响应,顺利完成全部作业。
没有预演,完成这场“烧烤”的,是乐享科技发布的跨本体通用具身大模型以太(Aether),将大模型直接交给不可预设的真实生活场景进行检验。
这场演示背后,有两个核心技术问题值得关注。
首先,机器人受到外部干扰中断任务后,为何能够接续作业?关键在于其智能系统并非固化的程序脚本,而是持续运行“感知、判断、行动、反馈”的闭环机制。对机器人而言,任务中断不等于程序故障,仅代表环境发生变化。系统能够记录任务进度,重新评估现场状况后继续完成作业,类似人类端盘途中被临时呼叫时,不会丢弃手中物品,而是妥善响应新需求后再继续原有工作。
其次,多台功能、响应特性各不相同的机器人,何以实现协同配合?这套智能“大脑”并不与特定机器人硬件绑定,主要承担思考与决策功能,向不同机器人下发任务指令;而行走、抓取等底层动作,则由各机器人自身的运动控制系统执行。这好比一名教练,可同时指挥多名不同特点的运动员。依托这一架构,同一套智能系统能够部署在不同机器人载体上,实现自主分工、相互补位。
与国际主流的两种技术范式不同,以太(Aether)大模型采用以神经元分配为核心的能量驱动架构,参照人类“大脑、脊髓”的贯通机制构建系统,能主动感知环境、持续沉淀记忆、依据物理规律调整动作,干完活还能自己复盘、持续进化。更值得注意的是,它仅用200小时人类视频数据、零真机训练数据,而且模型大小只有4B,不堆数据、不堆参数。
本次实景测试如同一个观察窗口,展现的不只是机器人烤串这一应用场景,更折射出我国具身智能产业发展现状与创新底蕴。从跟跑、并跑到部分领跑,中国具身智能正经历从“展示能力”到“验证实力”的关键跨越。